2026 / 10 / 16
棚の一つ一つに微調整は一切不要:AMRと連動したピックアンドプレース動作を簡単かつ高精度でコピー可能に
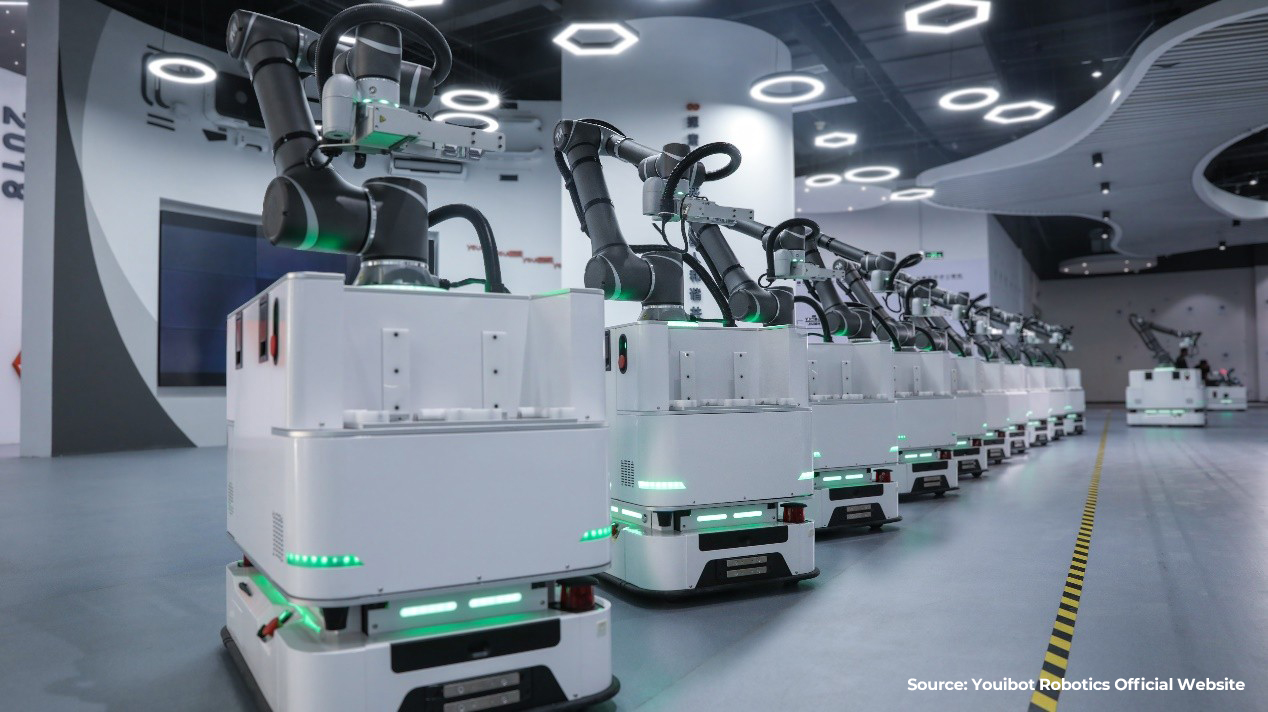
アプリケーション内容と顧客ニーズ 自律搬送ロボット(AMR)とロボットアームを組み合わせたアプリケーション(MOMA)ではピックアンドプレースをする保管棚の一つ一つに位置決めの基準となるTM Kandmarkを貼り付けます。このTM Landmarkを基準として製品のピッキングするロボットの動作をティーチングすれば理論上は1回の教示作業で全ての棚でピッキングが可能になるはずです。 これまでの技術的な課題 しかし、実際には貼り付けるランドマークを寸分違わず同じように貼り付ける事や貼り付け側の棚がすべての箇所で全く同じ平面をしているということはあり得ません。 こうした僅かなズレでも、ロボットアームが実際にティーチングされた場所に動く際のズレの原因となり、最悪は干渉・衝突が発生する可能性があります。これらを解決するためには結局すべての棚一つ一つに対して微調整をする必要があり、ティーチングに大きな時間と労力が必要でした。 TECHMANのソリューション この解決策としてTechman RobotはIntelligent Cloning Workflowという画期的なソリューションを導入しました。この方法では棚ごとにティーチングを微調整する代わりに、Landmarkを備えた専用の治具を使用します。この治具に対しての適切なピックアンドプレース位置を、ロボットアームに一度だけ教示すればよいのです。その後、ロボットアームは内蔵のスマートビジョンを使用し、元のスロットのLandmarkと治具のLandmarkの両方を撮影します。 TECHMAN ROBOTは両者の相対関係を自動的に計算し、手動で再教示することなく、ピッキング位置の座標を治具から次の棚の位置へとシームレスに移行できます。 効果とメリット このソリューションによって、ピックアンドプレースの誤差を±1mmの範囲内に抑えながら、ティーチングにかかる時間と工数を大幅に削減します。例えば100個の棚があった場合、従来の手動調整では、各箇所に10分かかり、合計で1,000分を要します。 対してIntelligent Cloning Workflowでは、最初の1か所にかかるティーチング時間は同じ10分、残りの99か所はロボットによる画像認識にそれぞれ1分しかかかりません。総導入時間は1,000分からわずか110分へと短縮され、時間を90%削減するとともに、人的ミスのリスクも大幅に低減します。 結論 TECHMAN ROBOT独自のIntelligent Cloning Workflowによって、従来の一つずつの手作業を共通化された工程に置き換え、大きな時間と工数のコスト削減に成功しました。このソリューションでは同じ場所で複数の形状・品種を扱うような複雑な作業においても、迅速かつ精密なコピーによって自動化導入を容易に実現できるようになります。